皆さんは、ステッピングモーターのドライバをマイクロステップに切り替えたとき、「動きは滑らかになったけれど、トルクが落ちたのではないか」と不安になったことはありませんか。カタログやネットの情報を見ても「マイクロステップはトルクが下がる」と書いてあったり、「気にしなくてよい」と書いてあったりして、どちらを信じればよいのか迷うものです。
結論から書きます。マイクロステップでトルクが落ちると言われる一番の理由は、1回の細かいステップで軸を動かす力(増分トルク)が、分割数に応じて小さくなることです。
- 1回のマイクロステップで生まれるトルクは「保持トルク × sin(90°÷分割数)」で表され、1/16分割では保持トルクの約9.8%しかありません
- ドライバの電流の流し方によっては、停止中の保持トルクそのものが約71%に下がる場合があります
- 回転数が上がると、電流がコイルの中で追いつかなくなり、分割数に関係なくトルクが下がります
- 一方で、モーターが回り続けているときに出せる最大のトルクは、低速ではマイクロステップでもほとんど変わらないという実測報告もあります
私自身も若いころ、搬送装置の位置決めにステッピングモーターを使い、「分解能を上げれば精度も上がる」と考えて1/16分割に設定したことがあります。ところが、送りねじの先に少し重い治具を載せたとたん、指令した位置と実際の位置が数マイクロメートルずつずれるようになりました。モーターが脱調したわけではありません。細かい1ステップ分の力が、負荷に負けていたのです。
この記事では、マイクロステップでトルクが落ちる仕組みを「3つのトルク」に分けて整理し、分割数ごとの数字、実測報告との照らし合わせ、トルク不足を防ぐ設計の考え方まで、具体的な計算例を使って解説します。
マイクロステップでトルクが落ちたと不安になるのは自然なことです
最初にお伝えしたいのは、マイクロステップとトルクの関係で迷うのは、皆さんの理解不足ではないという点です。この話題には、迷いやすい理由がいくつも重なっています。
「トルク」という言葉が何種類も使われている
ステッピングモーターのカタログには、保持トルク、引き込みトルク、引き出しトルク(プルアウトトルク)など、名前の似たトルクが並んでいます。「マイクロステップでトルクが落ちる」という一文が、そのうちのどれを指しているのかが書かれていないことが多いのです。
たとえば、停止しているときに軸を手で回そうとしたときの抵抗と、回転しながら負荷を押し出す力は、まったく別の量です。どちらの話なのかが分からないまま情報を集めると、「落ちる」と「落ちない」の両方が正しく見えてしまいます。
ドライバの設定ひとつで動きが大きく変わる
ステッピングモーターは、モーター本体だけでなく、ドライバの設定で性能が大きく変わる部品です。分割数、電流値、電流を下げる自動カレントダウン機能など、設定項目が多く、同じモーターでも設定次第で別物のように振る舞います。
設定を変えたら動きが変わったという経験をすると、「マイクロステップのせいでトルクが落ちた」と結論づけたくなります。ところが実際には、分割数ではなく電流値や速度の影響だったということもよくあります。
営業や購買の立場ではさらに判断しにくい
技術営業や購買の方であれば、お客様から「マイクロステップにするとトルクが下がるのでは」と聞かれて、答えに困った経験があるかもしれません。モーターの中で何が起きているかが見えないため、カタログの数字だけで説明するのは難しいものです。
分からないのは、皆さんの勉強不足ではなく、「トルク」という言葉が1つで何役もこなしているからです。 ここから先は、トルクを3つに分けて考えることで、この迷いを解いていきます。
マイクロステップのトルクは「3つのトルク」に分けると本質が見える
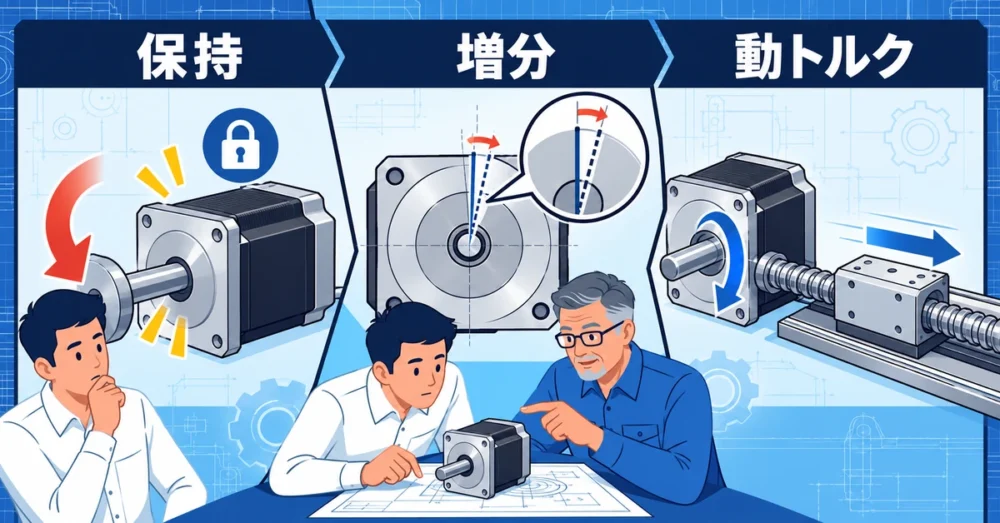
マイクロステップとトルクの関係を正しく理解するには、問題を「どのトルクの話か」に分けることが欠かせません。ここでは、設計で特に大切な3つのトルクを整理します。
保持トルク:止まっているときに軸を支える力
保持トルクは、モーターに電流を流して停止させた状態で、外から軸を回そうとしたときに耐えられる最大のトルクです。カタログの一番上に書かれていることが多く、モーターの大きさを比べる目安になります。
注意したいのは、カタログの保持トルクが、多くの場合2つのコイルの両方に定格電流を流した状態で測られている点です。マイクロステップでは、2つのコイルに流す電流の配分を細かく変えていくため、この条件と同じになるとは限りません。
増分トルク:1回の細かいステップで軸を動かす力
増分トルクは、マイクロステップを1つ進めたときに、ロータ(回転子)を次の位置へ引っぱる力です。マイクロステップの話で最も見落とされやすく、そして最も重要なのがこのトルクです。
1回の移動角度が小さくなれば、ロータを引っぱる力も小さくなります。負荷のトルクがこの増分トルクより大きいと、1ステップ分の指令ではロータが動かず、何ステップか指令がたまってから、ようやく動き出します。
動トルク:回転し続けながら出せる力
動トルクは、モーターが一定の速度で回り続けているときに出せるトルクです。カタログでは「引き出しトルク」として、回転速度ごとのグラフで示されます。
モーターが回っている最中は、細かいステップが連続して積み重なり、ロータは磁界の回転に少し遅れながらついていきます。そのため、1ステップごとの増分トルクの小ささは、回転中にはほとんど表に出てきません。
| トルクの種類 | どんな場面の力か | マイクロステップの影響 |
|---|---|---|
| 保持トルク | 停止中に外力に耐える | 電流の流し方によっては約71%に下がる |
| 増分トルク | 1ステップ分だけ動かす | 分割数が増えるほど大きく下がる |
| 動トルク(引き出しトルク) | 回転し続けながら負荷を動かす | 低速ではほとんど変わらず、高速では電流の追従で決まる |
この表のように、同じ「トルク」でも、マイクロステップの影響の受け方はまったく違います。「トルクが落ちるか」ではなく「どのトルクが、どの場面で落ちるか」を問うことが、本質に近づく第一歩です。
分割数ごとの増分トルクを比べる|1/16では1ステップあたり約1割
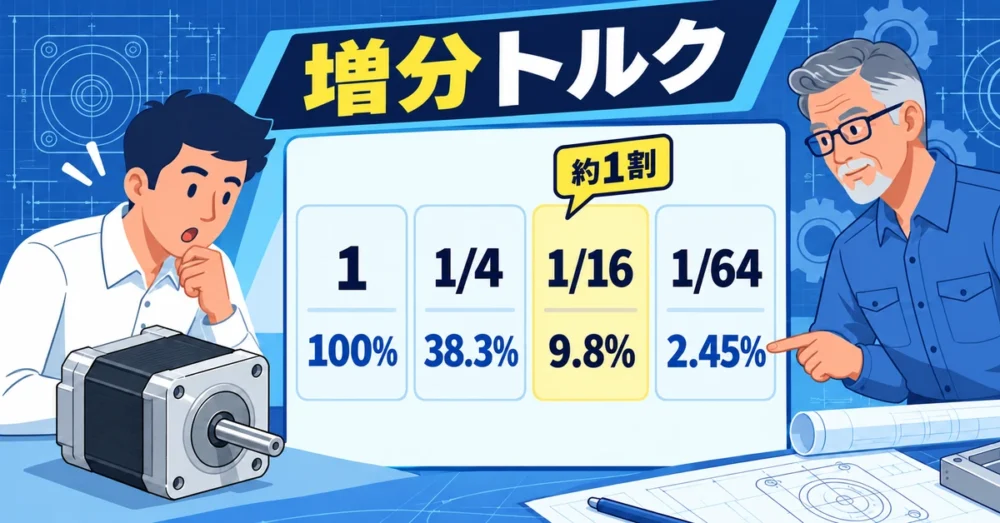
ここでは、増分トルクが分割数によってどう変わるのかを、数字を並べて比べます。数字で見ると、マイクロステップのトルク低下がどれほどのものか、はっきりします。
増分トルクの式
1回のマイクロステップで生まれる増分トルクは、次の式で表されます。
増分トルク = フルステップの保持トルク × sin(90° ÷ 1フルステップあたりの分割数)
この式は、米国の技術誌「Machine Design」の解説記事「Microstepping myths」に示されているものです。2つのコイルの電流を正弦波(サイン)と余弦波(コサイン)の形で配分したとき、ロータを引っぱる力がその角度の正弦に比例するという考え方から導かれます。
分割数と増分トルクの比較表
保持トルク0.5N・mのモーター(一般的な42mm角のステッピングモーターを想定)で計算すると、次のようになります。ステップ角は1.8°とします。
| 分割数 | 1ステップの角度 | 保持トルクに対する割合 | 増分トルク(保持トルク0.5N・m) |
|---|---|---|---|
| 1(フルステップ) | 1.8° | 100% | 0.500N・m |
| 2(ハーフステップ) | 0.9° | 70.71% | 0.354N・m |
| 4 | 0.45° | 38.27% | 0.191N・m |
| 8 | 0.225° | 19.51% | 0.098N・m |
| 16 | 0.1125° | 9.80% | 0.049N・m |
| 32 | 0.056° | 4.91% | 0.025N・m |
| 64 | 0.028° | 2.45% | 0.012N・m |
| 256 | 0.007° | 0.61% | 0.003N・m |
表を見ると、分割数を2倍にするたびに、増分トルクはおよそ半分になっていきます。1/16分割では、1ステップを動かす力は保持トルクのわずか約1割です。1/256分割になると、0.5N・mのモーターでも1ステップあたり0.003N・mしか出ません。
「分解能」と「力」は引き換えになっている
この比較から分かるのは、マイクロステップで細かい分解能を得る代わりに、1ステップを動かす力を手放しているということです。分解能が16倍になれば、1ステップの力はおよそ16分の1に近づきます。
角度を細かく刻めることと、その角度で正確に止められることは、別の話です。細かく刻めることと、細かく止まれることは同じではありません。 この違いを知っているだけで、マイクロステップの使い方は大きく変わります。
マイクロステップでトルクが落ちる3つの原因
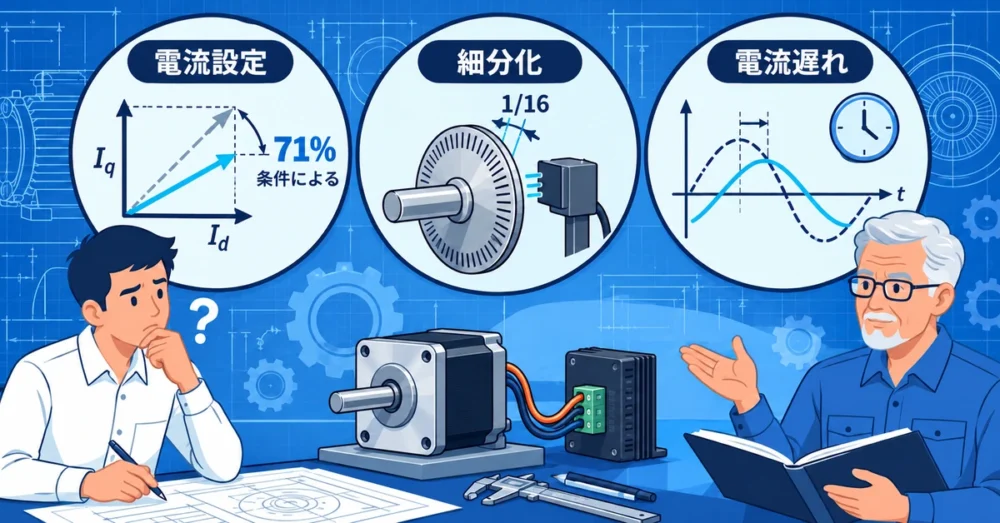
ここからは、マイクロステップ駆動でトルクが落ちる原因を3つに分けて解説します。それぞれ、起きる場面と対策が違うため、分けて考えることが大切です。
原因1:電流のピーク値の決め方で保持トルクが約71%になる
1つ目の原因は、ドライバが2つのコイルに流す電流の決め方です。フルステップの2相励磁では、2つのコイルの両方に定格電流を流します。このとき、2つのコイルが作る力を合わせると、1つのコイルだけの力の約1.41倍(√2倍)になります。
一方、マイクロステップでは、2つのコイルの電流を正弦波と余弦波の形で配分し、合わせた力の大きさが一定になるように制御するのが基本です。このとき、1つのコイルに流す電流の最大値(ピーク値)を定格電流に合わせると、合わせた力は1つのコイルに定格電流を流したときと同じ大きさになります。
その結果、停止中の保持トルクは、2相励磁のときの約71%(1÷√2)になります。カタログの保持トルクを基準に考えていると、「約3割落ちた」と感じるのはこのためです。ただし、ドライバによっては電流の設定方法が異なり、この低下が起きない設計もあります。お使いのドライバの取扱説明書で、電流値が「ピーク値」なのか「実効値」なのかを確認してください。
原因2:分割数が増えるほど1ステップの増分トルクが小さくなる
2つ目の原因は、前の章で計算した増分トルクの低下です。これが、マイクロステップでトルクが落ちると言われる最大の理由です。
たとえば、保持トルク0.5N・mのモーターを1/16分割で使う場合、1ステップの増分トルクは約0.049N・mです。送りねじの摩擦や、モーター自身が持つディテントトルク(電流を流していなくても感じる引っかかり)がこれより大きいと、1ステップの指令では軸が動きません。
Machine Designの解説記事では、ディテントトルクは一般に保持トルクの5〜20%程度あるとされています。0.5N・mのモーターなら0.025〜0.1N・mです。1/16分割の増分トルク0.049N・mと同じくらいか、それより大きい場合もあるのです。
原因3:回転数が上がるとコイルの電流が追いつかない
3つ目の原因は、高速域での電流の追従です。これはマイクロステップに限らず、ステッピングモーター全体に共通する性質ですが、マイクロステップでは電流の波形が崩れることで、滑らかさとトルクの両方に影響します。
ステップ角1.8°のモーターは、1回転で200フルステップ進みます。電流の正弦波は4フルステップで1周期になるため、1回転あたり50周期です。600min⁻¹(毎秒10回転)で回すと、電流の正弦波は毎秒500周期、つまり1周期が2ミリ秒になります。
コイルには電流の変化を妨げる性質(インダクタンス)があり、電流が立ち上がるまでに時間がかかります。仮にインダクタンスが3mH、抵抗が1.5Ωのコイルなら、電流が立ち上がる目安の時間(時定数)は2ミリ秒です。周期と同じくらいの時間がかかるため、電流は目標の正弦波に届かず、トルクが下がります。
トルク不足の原因は1つではなく、「止まっているとき」「1ステップ動くとき」「速く回るとき」で別々にあります。 この3つを分けて見ることが、正しい対策への近道です。
「マイクロステップでトルクが落ちる」は本当か|実測報告と理論を照らし合わせる(独自検証)
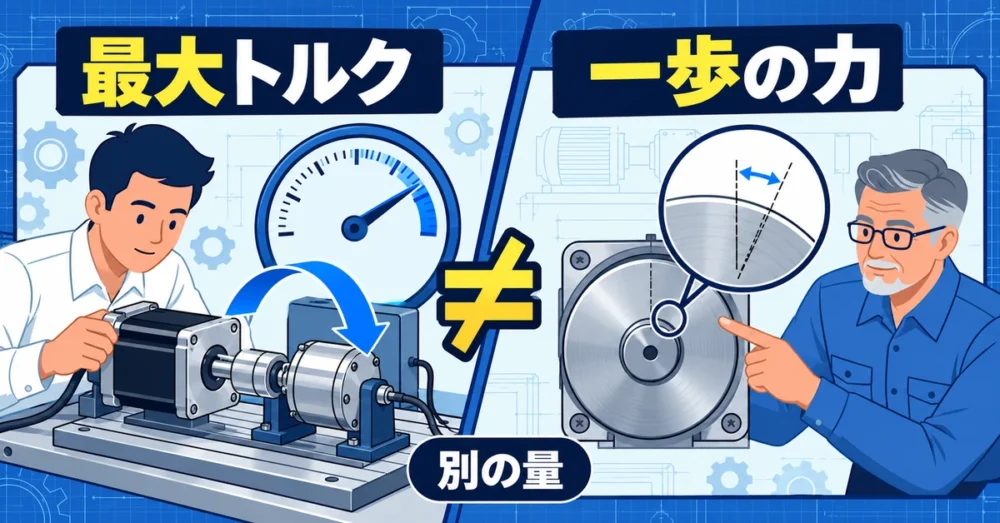
ここでは、「マイクロステップでトルクが落ちる」という説を、理論と実測報告の両方から検証します。ネット上で意見が分かれている理由も、この検証で見えてきます。
実測では「ほとんど変わらない」という報告がある
自作CNCのコミュニティでは、57mm角(NEMA23)のステッピングモーターを使い、分割数を1から32まで変えながらトルクを測った報告が公開されています。デジタルトルクゲージで、脱調するときの最大トルクを測る方法です。
その報告では、分割数を変えても計測誤差以上の違いは見られず、体感でも違いが分からなかったと書かれています。この結果だけを見ると、「マイクロステップでトルクが落ちる」という説は誤りのように思えます。
理論では「1ステップの力は大きく下がる」
一方で、前の章で示したとおり、理論上の増分トルクは1/16分割で約9.8%、1/32分割で約4.9%まで下がります。こちらは、メーカーの技術資料や技術誌でも繰り返し説明されている内容です。
一見すると、実測と理論が食い違っているように見えます。しかし、両者は矛盾していません。測っているトルクの種類が違うのです。
食い違いの正体は「測っているトルクの違い」
実測報告で測っていたのは、モーターを回しながら、あるいはロータを無理に回して脱調させたときの最大トルクです。これは、前の章で整理した動トルクや保持トルクに近い量です。
マイクロステップでは、多くのステップが連続して積み重なるため、ロータが少し遅れながらでも最終的には大きな力を出せます。脱調する限界の力は、分割数よりも電流値やモーターの大きさで決まるため、分割数を変えても変わらないのは自然な結果です。
| 見ている量 | 実測報告 | 理論(増分トルク) |
|---|---|---|
| 何を測ったか | 脱調するときの最大トルク | 1ステップ分だけ動かす力 |
| 分割数の影響 | 計測誤差以上の差なし | 分割数が2倍で約半分 |
| 設計で効いてくる場面 | 負荷を動かせるか(脱調するか) | 狙った位置に止まれるか(精度) |
この表のとおり、実測報告は「脱調しにくさ」を、理論は「細かい位置決めの確かさ」を見ています。どちらも正しく、見ている場面が違うだけです。「トルクが落ちる」と「落ちない」は、どちらも正しい。違うのは、力を見ているか、位置を見ているかです。
検証から分かること
マイクロステップにしても、低速で負荷を回し続ける力が大きく落ちることは、通常はありません。落ちるのは、1ステップ分の細かい動きを確実に実現する力です。
つまり、マイクロステップで困るのは「回らない」ことよりも、「狙った位置からわずかにずれる」ことです。冒頭で紹介した私の失敗も、まさにこのパターンでした。
なぜマイクロステップ駆動が使われるようになったのか
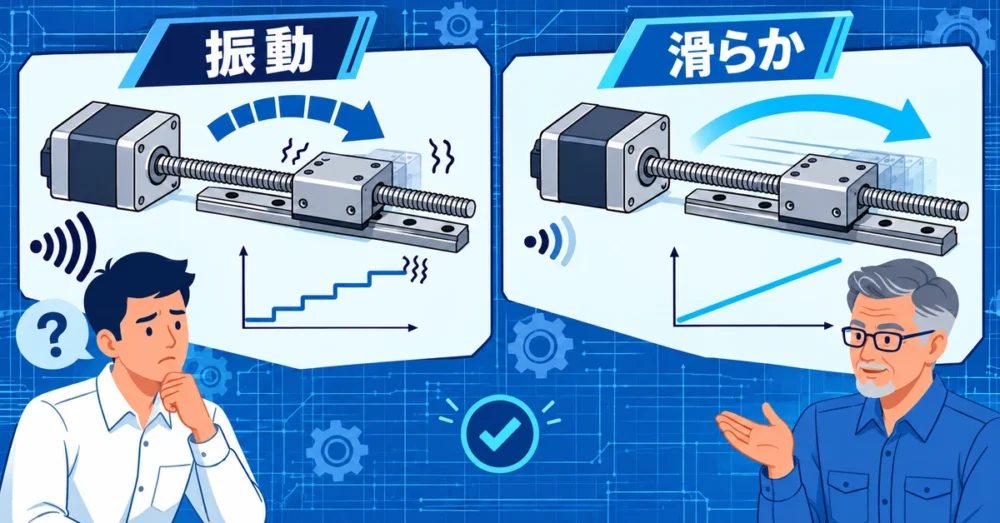
トルクの面で弱点があるのに、なぜマイクロステップは広く使われているのでしょうか。ここでは、マイクロステップが選ばれる背景を整理します。
フルステップは振動と共振が起きやすい
フルステップ駆動では、ロータが1.8°ずつ一気に飛ぶように動きます。1ステップごとに勢いよく止まろうとするため、行き過ぎて戻る小さな振動(オーバーシュート)が起き、特定の回転数では振動が大きくなる共振が起きやすくなります。
共振が起きると、騒音が大きくなるだけでなく、トルクが落ちて脱調することもあります。低速で滑らかに動かしたい装置では、この振動が大きな悩みでした。
電流を細かく刻んで動きを滑らかにした
マイクロステップ駆動は、2つのコイルの電流を階段状に細かく変えることで、ロータを少しずつ動かす方法です。1回の動きが小さくなるため、振動や騒音が大きく減り、共振も起きにくくなります。
Machine Designの解説記事でも、マイクロステップの本当の利点は、機械的な騒音を減らし、動きを穏やかにし、共振の問題を減らすことだとまとめられています。位置の分解能を上げることよりも、動きを滑らかにすることが主な目的だったのです。
分解能の向上は「おまけ」と考える
ドライバICの進歩で、今では1/256のような細かい分割も簡単に設定できるようになりました。しかし、分解能の数字だけを見て「精度が256倍になる」と考えるのは危険です。
前の章で見たとおり、細かいステップほど1ステップの力は弱くなり、負荷や摩擦の影響を受けやすくなります。マイクロステップは「精度を上げる技術」ではなく、「滑らかに動かす技術」だと考えると、使い方を誤りません。
マイクロステップでもトルク不足にしない設計の考え方
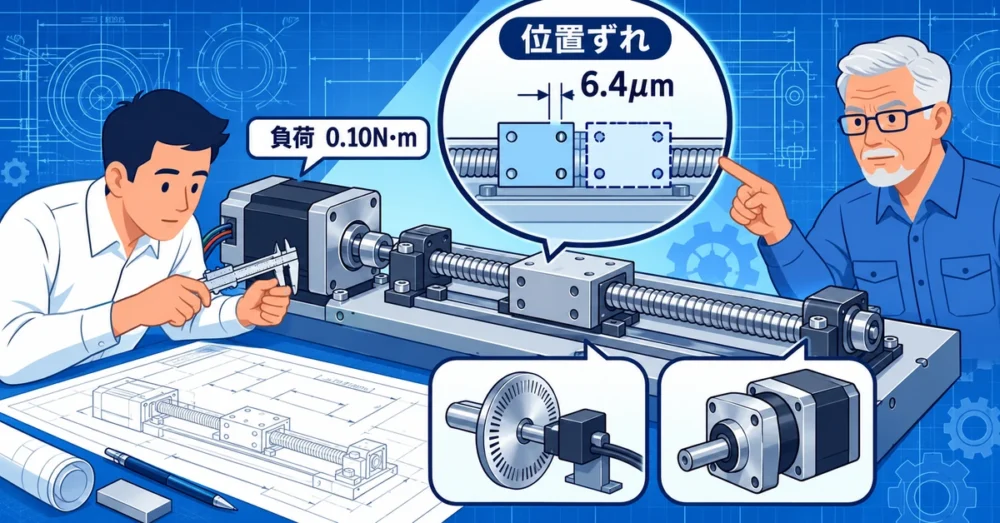
ここからは、マイクロステップの性質を踏まえて、トルク不足や位置ずれを防ぐための設計の考え方を解説します。どれも、モーター選定の段階で取り入れられるものです。
負荷トルクで位置がどれだけずれるかを計算する
マイクロステップで精度を気にするなら、まず負荷トルクによる位置のずれを計算してみることをおすすめします。ステッピングモーターのロータは、負荷トルクがかかると、磁界の位置から少し遅れた角度で止まります。
保持トルクをT、負荷トルクをTLとすると、遅れの角度は「ステップ角 × 2/π × arcsin(TL÷T)」でおおよそ求められます。保持トルク0.5N・m、ステップ角1.8°のモーターで計算すると、次のようになります。
| 負荷トルク | 遅れの角度 | 1/16分割で何ステップ分か | リード10mmの送りねじでの位置ずれ |
|---|---|---|---|
| 0.02N・m | 約0.046° | 約0.4ステップ | 約1.3μm |
| 0.05N・m | 約0.115° | 約1.0ステップ | 約3.2μm |
| 0.10N・m | 約0.231° | 約2.1ステップ | 約6.4μm |
1/16分割の1ステップは、リード10mmの送りねじで約3.1μmです。負荷トルクが0.1N・mあると、遅れは約6.4μmになり、2ステップ分の分解能が意味をなさなくなります。分解能より遅れのほうが大きければ、それ以上細かく分割しても精度は上がりません。
分割数は「必要な滑らかさ」から決める
分割数は、精度ではなく、必要な滑らかさと速度から決めるのが現実的です。低速で振動を抑えたいなら1/8〜1/16程度でも十分な効果が得られることが多く、それ以上の分割は主に騒音や滑らかさの改善のために使います。
また、分割数を上げると、同じ回転数を出すためにドライバへ送るパルスの数が増えます。1.8°のモーターを1/16分割で600min⁻¹回すには、毎秒3万2千パルスが必要です。指令側の機器が出せるパルスの上限も、あわせて確認しておきましょう。
トルクの余裕率を取る
ステッピングモーターの選定では、必要なトルクに対して余裕を持たせることが基本です。負荷トルクの見積もりには誤差があり、摩擦や温度、経年変化でも必要なトルクは変わるためです。
具体的にどれだけ余裕を取るかはメーカーや用途によって異なるため、お使いのモーターメーカーの選定資料に従ってください。そのうえで、マイクロステップで位置精度を求める場合は、前の表のように「負荷トルクが保持トルクの何%か」を確認し、遅れの角度が許容範囲に収まるかを見ることが大切です。
高速で使うなら電源電圧と速度―トルク特性を確認する
高速域のトルク低下を防ぐには、ドライバの電源電圧を見直すことが効果的です。電源電圧が高いほど、コイルの電流を速く立ち上げられるため、高い回転数でもトルクを保ちやすくなります。
モーターを選ぶときは、保持トルクだけでなく、使う回転数での引き出しトルクを速度―トルク特性のグラフで確認してください。そのグラフが、どの電源電圧と電流で測られたものかも、あわせて見ておく必要があります。
精度が必要ならエンコーダや減速機を組み合わせる
マイクロステップだけで高い位置精度を出すのには限界があります。精度が必要な場合は、減速機を組み合わせてモーター軸の1ステップを出力側で小さくする方法や、エンコーダ付きのステッピングモーターで実際の位置を確認する方法を検討してください。
モーターに無理をさせるより、仕組みで精度を出すほうが、結果的に安くて確実です。 減速機やエンコーダの追加は部品代がかかりますが、位置ずれの原因調査にかかる時間を考えれば、十分に見合うことが多いものです。
マイクロステップのトルクで迷わないための5つの具体アクション
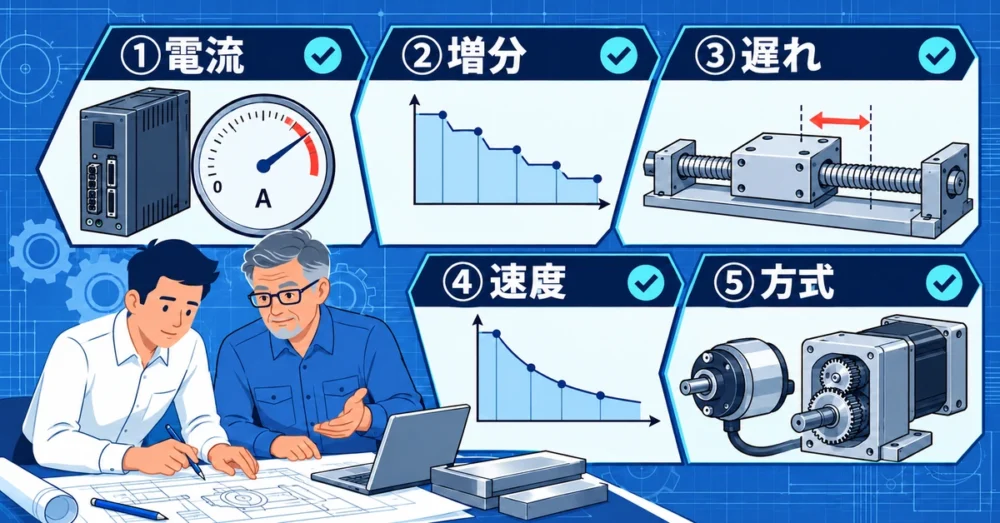
ここまでの内容を、明日から実践できる行動にまとめます。どれも特別な装置は要らず、手元の資料と簡単な計算でできるものです。
アクション1:ドライバの電流値が「ピーク」か「実効値」かを確かめる
まず、使っているドライバの取扱説明書を開き、電流設定がピーク値と実効値のどちらで指定されているかを確認してください。マイクロステップでの保持トルクがカタログ値の約71%になるかどうかは、ここで決まります。
分からない場合は、ドライバのメーカーに問い合わせるのが確実です。設定値の意味を一度確認しておくと、トルクの計算がずっと正確になります。
アクション2:分割数ごとの増分トルクを表にする
次に、担当しているモーターの保持トルクを使って、分割数ごとの増分トルクを計算してみてください。表計算ソフトで「保持トルク × SIN(RADIANS(90/分割数))」と入力すれば、すぐに表が作れます。
計算した増分トルクを、送りねじの摩擦トルクやディテントトルクと並べてみましょう。増分トルクのほうが小さい分割数では、1ステップ単位の精度は期待できないと分かります。
アクション3:負荷トルクから位置の遅れを見積もる
3つ目は、この記事で紹介した遅れの角度の式を使って、実際の位置ずれを見積もることです。負荷トルクは、モーターのトルク計算と同じ手順で求められます。
遅れの角度を送りねじのリードで長さに換算すれば、図面で求められている位置精度と直接比べられます。モーターのトルク計算の基本は、モーターのトルク計算で解説しています。
アクション4:使う回転数で速度―トルク特性を読む
4つ目は、カタログの速度―トルク特性のグラフで、実際に使う回転数での引き出しトルクを読み取ることです。保持トルクだけで選ぶと、高速域でトルクが足りなくなることがあります。
グラフに書かれた電源電圧と電流が、自分の装置の条件と同じかどうかも確認してください。条件が違えば、グラフどおりのトルクは出ません。駆動方式そのものを比べたい場合は、リニアアクチュエータの選び方も参考になります。
アクション5:精度の要求に対して駆動方式を見直す
最後に、求められている位置精度と、マイクロステップで実現できる精度を比べてください。遅れの角度が許容範囲を超えるなら、分割数を上げるのではなく、減速機、エンコーダ付きモーター、サーボモーターなどへの変更を検討する段階です。
その判断をするときは、トルクの余裕をどう見込むかも大切になります。余裕の取り方の考え方は、安全率の考え方で詳しく解説しています。
数字で確かめた設計は、「なんとなく動く」設計より、ずっと長く信頼されます。
まとめ|マイクロステップのトルク低下は「どのトルクか」で判断する
ここまでの内容を整理します。
- マイクロステップでトルクが落ちると言われる一番の理由は、1ステップを動かす増分トルクが「保持トルク × sin(90°÷分割数)」で小さくなることです
- 1/16分割の増分トルクは保持トルクの約9.8%、1/256分割では約0.61%です
- ドライバの電流の決め方によっては、停止中の保持トルクが約71%に下がります
- 高速域では、コイルの電流が追いつかないことでトルクが下がり、これは分割数に関係なく起きます
- 回転し続けるときの最大トルクは、低速ではマイクロステップでもほとんど変わらないという実測報告があり、理論とは見ている量が違うだけです
- マイクロステップは「精度を上げる技術」ではなく「滑らかに動かす技術」と考え、精度が必要なら減速機やエンコーダを組み合わせます
ステッピングモーターは、手軽に位置決めができる便利な部品です。しかし、その手軽さの裏で、どのトルクがどの場面で効いているのかを理解していないと、思わぬ位置ずれやトルク不足に悩まされます。道具の弱点を知っている設計者ほど、その道具を上手に使いこなせます。
ただ、こうしたモーターや制御の知識は、職場で体系的に教わる機会が少なく、独学では身につくまでに時間がかかるのも事実です。今の職場で技術を深められているか不安な方や、設計者としての今後に迷いがある方は、一度ご自身のキャリアを客観的に見直してみることをおすすめします。
製造業・メーカーに特化した転職エージェント「メーカーズジョブ」では、業界に詳しいコンサルタントに無料で相談できます。転職を決めていない段階でも、今の経験がどう評価されるかを知る材料になります。
参考・出典
- Machine Design「Microstepping myths」
- DigiKey TechForum「ステッピングモータドライブの基礎 – フルステップ、ハーフステップ、マイクロステップの利点と欠点」
- OpenSource Hardware コミュニティ「各ステッピングモーターのトルク」(マイクロステップごとのトルク実測報告)