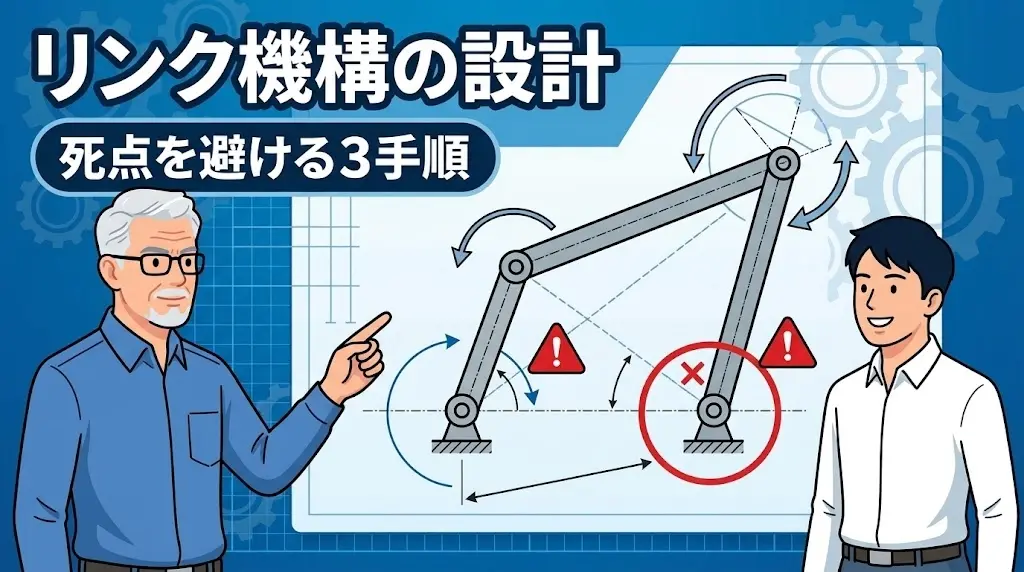
リンク機構の設計は、「自由度を1にする」「回るかどうかを判定する」「死点を避ける」という3つの確認で組み立てられます。棒をつないで動かすだけの単純な機構に見えて、この3つを外すと「動かない」「途中で止まる」「思った軌跡を描かない」という壁に必ずぶつかります。
皆さんも、上司から「この開閉をリンクでやって」と言われて、ポンチ絵は描けるのに寸法が決まらず手が止まった経験はないでしょうか。私も若い頃、4本の棒の長さを何度も変えながら、なぜ一周回らないのか分からず一日を潰しました。
この記事では、リンク機構の設計手順を自由度の計算、グラスホフの条件による回転判定、トグル機構の力の増幅という3つの数式で追いかけます。教科書が種類の紹介で終わるところから先、実際に寸法を決めるまでを解説します。
リンク機構を設計しろと言われて手が止まる皆さんへ
リンク機構という言葉は、機械設計を学び始めるとすぐに出てくるでしょう。4節リンク、スライダクランク、平行リンク。教科書には図と名前が並んでいます。
ところが実際に設計しようとすると、まったく別の問題にぶつかります。どの長さにすればいいのかが、どこにも書いていないのです。
私が最初に任されたのは、検査装置のカバーを開閉する機構でした。手で開け閉めするだけの、簡単そうな仕事に見えました。4本の棒でつなげばよいと考え、それらしい寸法で図面を描いたのです。
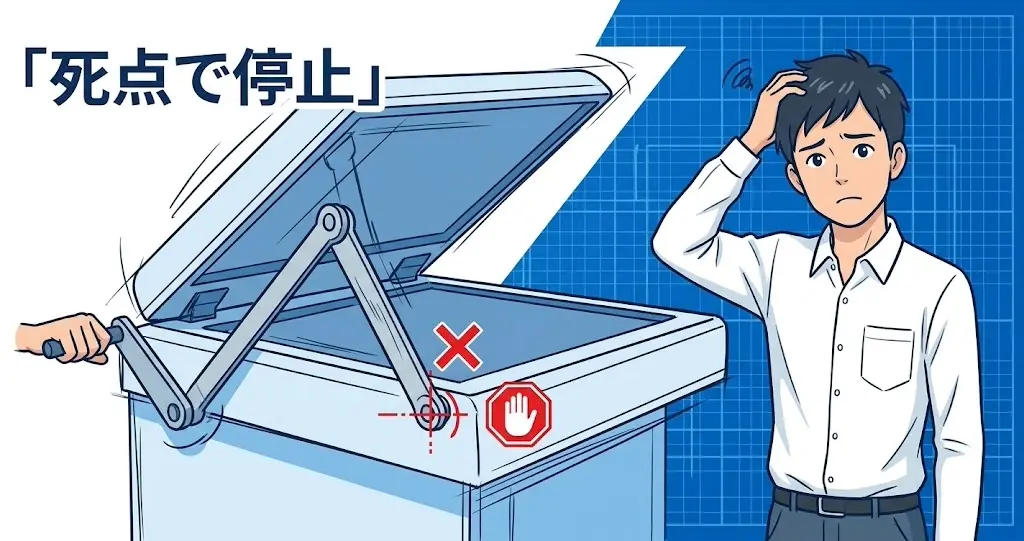
試作品が届いて動かしてみると、途中までは開くのに、ある角度でぴたりと止まって動かなくなりました。力を入れても、その先へ進みません。何度見直しても、部品の加工は図面どおりでした。
先輩に見てもらうと、一目で言われました。「これ、死点に入ってるよ」。死点という言葉を、私はそのとき初めて聞きました。
リンク機構が難しいのは、寸法を決める判断基準が、教科書の図の中に書かれていないからです。 名前を覚えることと、動く寸法を決めることは、まったく別の作業になります。
リンク機構の本質|自由度を1にすることが出発点
設計の第一歩は、その機構が何自由度なのかを確認することです。
リンク機構とは何か
リンク機構とは、複数の棒(リンク)をピンでつなぎ、一方の動きを別の動きに変換する仕組みです。回転を往復に、往復を揺動に、といった変換を、歯車やカムを使わずに実現できます。
部品が棒とピンだけなので安価で、剛性を出しやすく、大きな力も扱えます。自動車のワイパー、ショベルカーのアーム、折りたたみ傘の骨組み。身の回りの多くがリンク機構です。
自由度の計算式
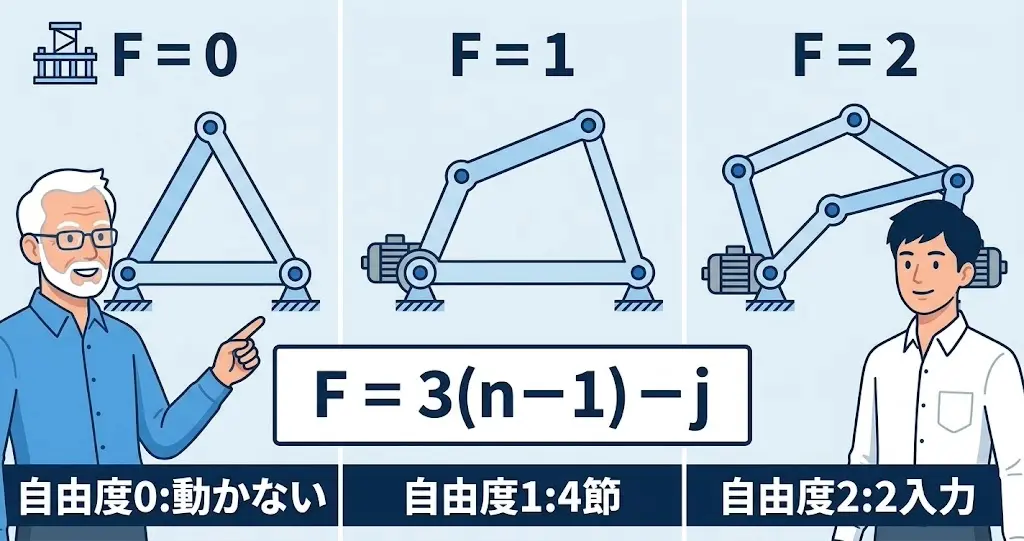
平面のリンク機構の自由度は、次の式で求まります。グルブラーの式と呼ばれるものです。
F = 3(n − 1) − 2j
n:リンクの本数(固定部を含む)、j:ピン結合の数
代表的な構成で計算してみましょう。
| 構成 | n | j | 自由度F | 動きかた |
|---|---|---|---|---|
| 三角形(トラス) | 3 | 3 | 0 | 動かない・構造物になる |
| 4節リンク | 4 | 4 | 1 | 1つ動かせば全体が決まる |
| 5節リンク | 5 | 5 | 2 | 2箇所を動かす必要がある |
| 6節リンク | 6 | 7 | 1 | 1つ動かせば全体が決まる |
なぜ自由度1を目指すのか
自由度1とは、1箇所を動かせば残りの動きがすべて決まる状態です。モーターやシリンダを1つ付ければ、機構全体の位置が一意に決まります。
自由度が2以上なら、駆動源が2つ必要です。制御も複雑になり、コストも上がってしまいます。逆に自由度0だと、それは機構ではなく構造物です。
「4本の棒で作れば1自由度になる」というのが、4節リンクが機構設計の基本形とされる理由です。 ここを理解すると、図の暗記から設計に進めます。
代表的な4節リンクの使い分け
4節リンクは、入力と出力の組み合わせで呼び名が変わります。狙いに合わせて選んでください。
| 名前 | 入力 → 出力 | 代表的な用途 |
|---|---|---|
| クランクロッカー | 回転 → 揺動 | ワイパー、ミシンの天秤 |
| ダブルクランク | 回転 → 回転 | 搬送の受け渡し、平行移動 |
| ダブルロッカー | 揺動 → 揺動 | 自動車のサスペンション |
| スライダクランク | 回転 → 直線往復 | エンジンのピストン、プレス |
| 平行リンク | 揺動 → 平行移動 | 製図板、クレーンのアーム |
このうち平行リンクは、向かい合う2辺を同じ長さにした特殊な形です。出力側が常に入力側と平行を保つため、姿勢を変えずに物を運ぶ用途で重宝します。搬送装置でワークを傾けたくない場面では、まずこれを検討してください。
自由度が合わないときに起きること
設計の途中でリンクを1本足したくなる場面があります。剛性を上げたい、動きを安定させたいといった理由です。
ここで何も考えずに足すと、自由度が0になってまったく動かなくなります。試作してから気づくと、作り直しになります。図面を描く前に必ず式で確認してください。
身近なリンク機構を観察してみる
理屈を頭に入れたら、実物を見るのが近道です。身の回りには、リンク機構が数多く使われています。
- 自動車のワイパー:モーターの回転を、2本のブレードの揺動に変えています。クランクロッカーの代表例です
- 折りたたみ傘:骨の開閉が4節リンク。畳んだときに小さく収まるよう、長さが工夫されています
- ショベルカーのアーム:油圧シリンダの直線運動を、バケットの回転に変換しています
- 電車のパンタグラフ:平行リンクを使い、高さが変わっても集電舟を水平に保っています
- 卓上ライトのアーム:平行リンクとばねの組み合わせで、どの角度でも止まります
どれも「4本の棒とピン」という同じ原理で動いています。 設計に迷ったときは、似た動きをする身近な製品を探して、そのリンク配置を観察してみてください。既存製品には、先人が試行錯誤した答えが詰まっています。
リンク機構の設計でつまずく3つの原因
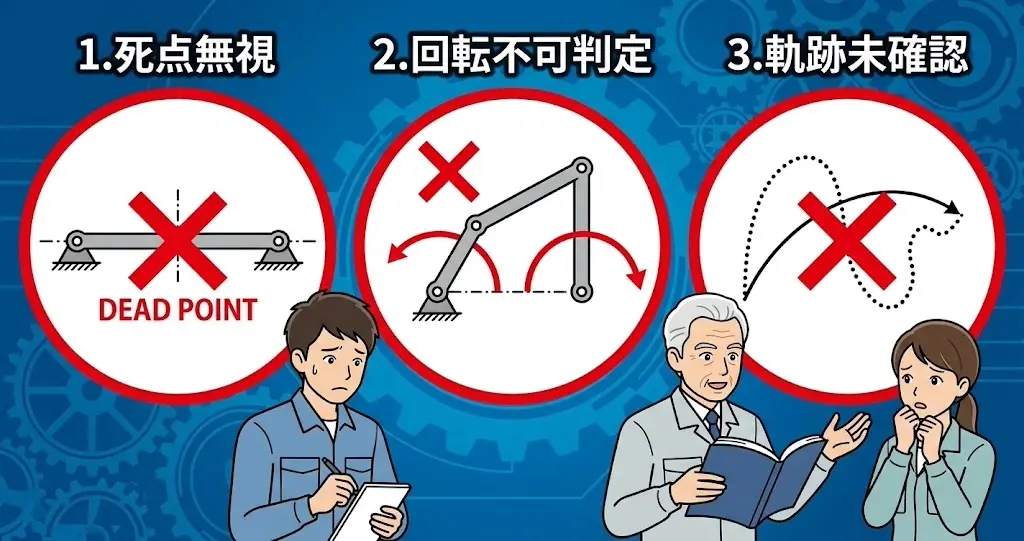
現場で見てきた失敗を整理します。
原因1:回るかどうかを判定していない
4節リンクを作っても、寸法によっては一周回りません。途中まで動いて戻るだけの動きになります。
「回転を入力して回転を取り出したい」のか、「回転を入力して揺動を取り出したい」のか。どちらを狙っているかによって、満たすべき条件が変わります。この判定式は次の章で扱います。
原因2:死点を考えていない
私が最初に失敗したのがこれです。2本のリンクが一直線に並ぶ位置では、そこから先へ力が伝わりません。
自転車のペダルで、真上と真下の位置では踏んでも進まないのと同じ現象です。あの位置が死点にあたります。
自転車の場合は、こぎ続ける勢い(慣性)で死点を通過できます。しかし低速で動かす装置や、1動作ごとに止まる装置では、勢いが使えません。その位置で本当に止まってしまいます。
私が作ったカバーは、手でゆっくり開けるものでした。勢いがつかないため、死点でぴたりと停止したわけです。高速で連続運転する機構なら通過できても、低速なら止まる。 同じ寸法でも、使い方によって結果が変わる点に注意してください。
原因3:軌跡を確認せずに寸法を決めている
リンクの先端が描く軌跡は、寸法を少し変えるだけで大きく変わります。頭の中で想像しても、正確には分かりません。
CADのアセンブリ拘束で動かすか、方眼紙に何段階か作図する。この手間を省くと、必ず試作でやり直しになります。
3つの原因を整理します。
| 原因 | 症状 | 対策 |
|---|---|---|
| 回転可否を判定していない | 一周回らない | グラスホフの条件で確認する |
| 死点を考えていない | ある角度で止まる | 死点の位置を計算して避ける |
| 軌跡を確認していない | 狙った動きにならない | CADか作図で必ず確認する |
【検証】グラスホフの条件|回るかどうかを式で判定する
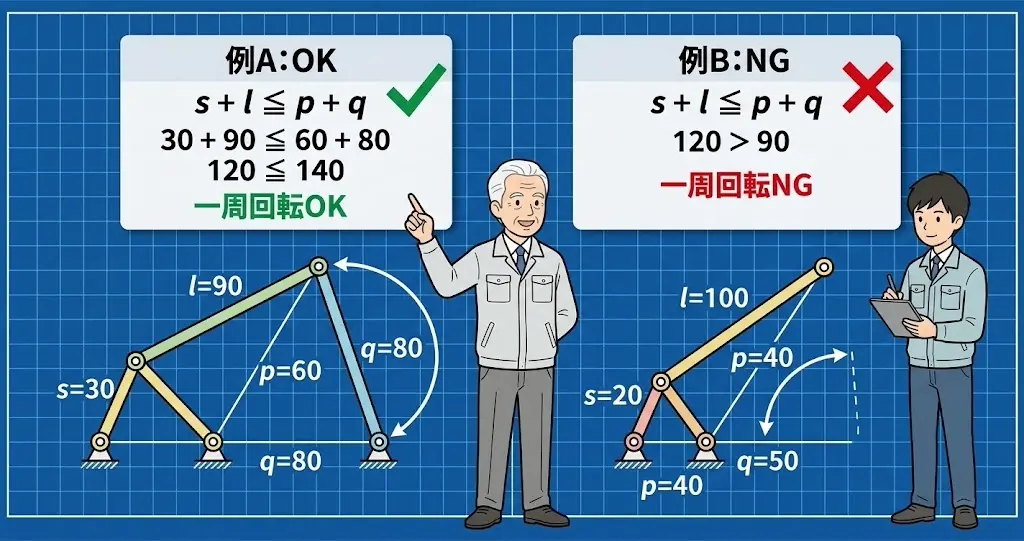
4節リンクが一周回れるかどうかは、4本の長さだけで判定できます。これをグラスホフの条件と呼びます。
判定式
4本のリンクのうち、もっとも短いものをs、もっとも長いものをl、残り2本をp、qとします。
s + l ≦ p + q
この不等式が成り立てば、少なくとも1本のリンクが完全に一周回れる状態です。成り立たない場合は、どのリンクも一周できず、すべてが揺動するだけの機構になってしまいます。
実際に計算する
具体的な寸法で確かめましょう。
例A:30、80、60、90 mm
- s = 30、l = 90、p = 60、q = 80
- s + l = 120、p + q = 140
- 120 ≦ 140 → 条件を満たす
このリンクは一周回れます。
例B:20、40、50、100 mm
- s = 20、l = 100、p = 40、q = 50
- s + l = 120、p + q = 90
- 120 > 90 → 条件を満たさない
こちらは、どのリンクも一周できません。すべてが揺動するだけの動きになります。
条件を満たしたあとの分類
条件を満たしたうえで、どのリンクを固定するかによって機構の性質が変わります。
| 固定するリンク | 機構の名前 | 動きかた |
|---|---|---|
| 最短リンクに隣接するリンク | クランクロッカー | 一方が一周回り、他方が揺動する |
| 最短リンク自体 | ダブルクランク | 両方が一周回る |
| 最短リンクの向かい側 | ダブルロッカー | 両方が揺動する |
同じ4本の棒でも、どこを固定台にするかで別の機構になりました。 寸法を変えずに動きを変えられるのは、リンク機構の面白いところです。
組み立てられるかも同時に確認する
グラスホフの条件とは別に、そもそも組み立てられるかの確認も必要です。短い3本の合計が最長の1本より短ければ、三角形が閉じずに組めません。
短い3本の合計 > 最長の1本
例Bなら 20 + 40 + 50 = 110 > 100 で、組立自体は可能です。この2つの条件はまったく別物なので、両方を確認してください。
【比較】トグル機構の力の増幅率は角度で28倍まで変わる
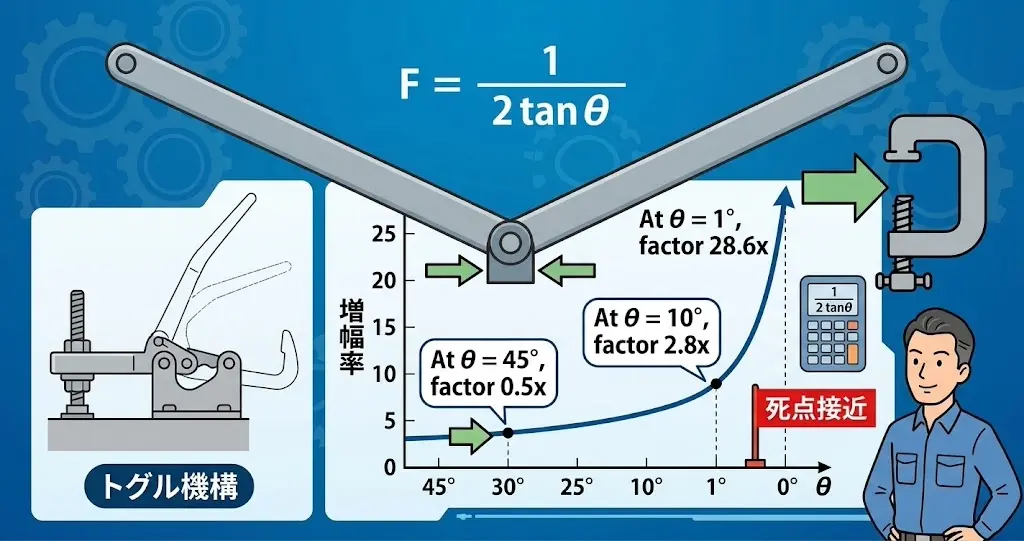
リンク機構のもう1つの魅力は、小さな力を大きな力に変えられる点です。トグル機構(倍力機構)と呼ばれ、クランプや圧着工具に使われています。
増幅率は角度だけで決まる
2本のリンクがV字に配置され、その頂点を横から押す構造を考えましょう。リンクが水平からなす角をθとすると、出力は次の式で求まります。
増幅率 = 1 ÷ (2 × tanθ)
角度を変えて計算した結果が次のとおりです。
| リンク角度θ | 増幅率 | 100 Nの入力に対する出力 |
|---|---|---|
| 45° | 0.50倍 | 50 N |
| 30° | 0.87倍 | 87 N |
| 20° | 1.37倍 | 137 N |
| 10° | 2.84倍 | 284 N |
| 5° | 5.72倍 | 572 N |
| 2° | 14.32倍 | 1,432 N |
| 1° | 28.64倍 | 2,864 N |
リンクが一直線に近づくほど、出力は際限なく大きくなります。 トグルクランプが手の力だけで強力に固定できるのは、この性質を使っているからです。
増幅と引き換えに失うもの
ただし、力が増えるぶん動く距離は減ります。仕事量は変わらないためです。
θが小さい領域では、入力側を大きく動かしても出力側はほとんど動きません。トグル機構は「最後にぐっと締める」ための機構であり、長い距離を動かすためのものではないと理解してください。
増幅率が高い位置は死点そのもの
ここが重要です。θ = 0°、つまり完全に一直線になった位置では、計算上の増幅率は無限大になります。そしてその位置こそが死点です。
死点では出力側からいくら力を加えても、入力側を動かせません。トグルクランプが手を離しても外れないのは、この性質を積極的に利用しているからです。
死点は避けるべき敵にも、利用すべき味方にもなります。 どちらとして扱うかを、設計者が決める必要があります。
カム機構と比べてどちらを選ぶか
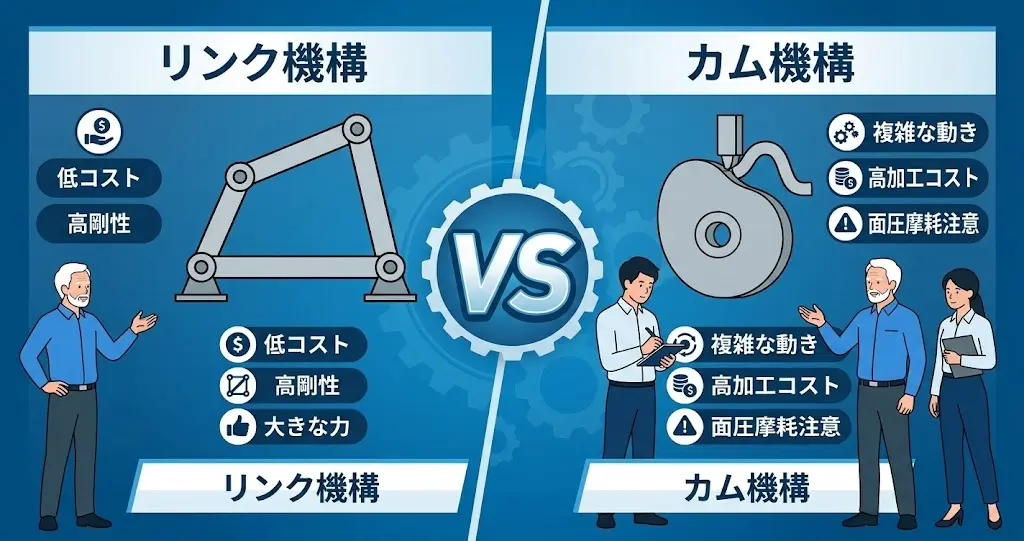
似た目的に使える機構が、カム機構です。どちらを選ぶかで迷う場面は多いので、判断基準を整理しておきましょう。
2つの違い
カム機構は、板の輪郭をたどらせて動きを作ります。輪郭の形をそのまま動きに変換できるため、任意の動きを自由に設計できるのが最大の強みです。
一方リンク機構は、棒の長さの組み合わせでしか動きを作れません。自由度は低いものの、部品が単純で丈夫です。
| 観点 | リンク機構 | カム機構 |
|---|---|---|
| 動きの自由さ | 組み合わせに制約がある | 輪郭しだいで任意 |
| 部品の単純さ | 棒とピンだけ | カム板の輪郭加工が必要 |
| 大きな力 | 得意 | 接触部の面圧が問題になる |
| 高速運転 | 得意 | カムフォロアの追従が課題 |
| 製作コスト | 安い | 高い(輪郭の加工費) |
| 設計変更 | 長さを変えるだけ | カム板を作り直す |
選び方の目安
- 決まった2点を往復させたい → リンク機構
- 停止・加速・等速を細かく指定したい → カム機構
- 大きな力が必要 → リンク機構
- 複数の動作を1軸で同期させたい → カム機構
設計変更が入りそうな案件では、リンク機構のほうが安全です。 カムは輪郭を作り直すと、板そのものを再製作することになります。リンクなら穴位置を変えるだけで済む場合があります。
リンク機構の設計4ステップ
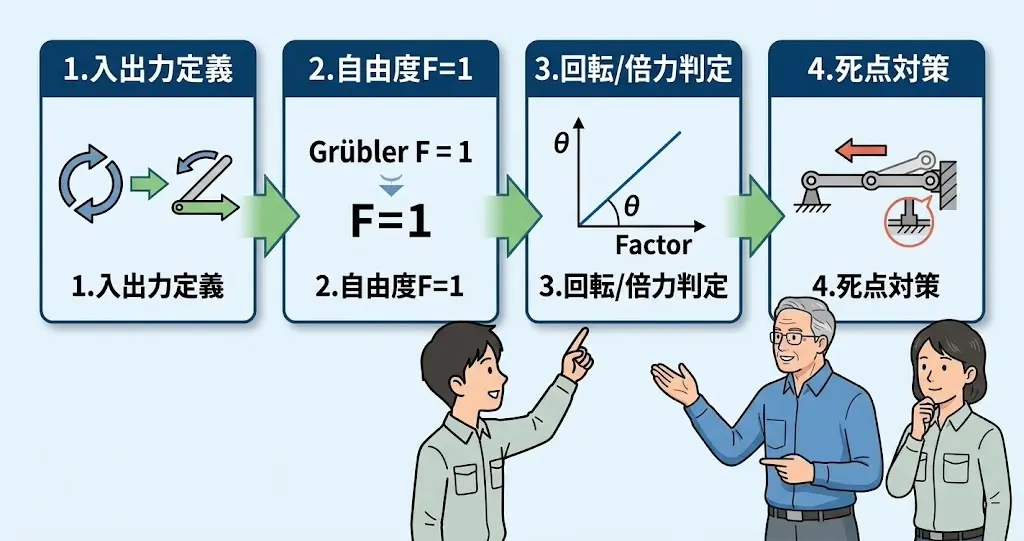
ここまでの内容を、実際の手順に落とし込んでみましょう。
STEP1:入力と出力を言葉で書く
寸法を考える前に、次の2つを書き出してください。
- 入力:何が、どこを、どう動かすか(モーターで回転、シリンダで直線、手動で揺動)
- 出力:何を、どこまで、どう動かしたいか(○度揺動、○mm直線、特定の軌跡)
この2行が書けていないうちは、棒の長さを考えても意味がありません。
STEP2:リンクの本数を決めて自由度を確認する
原則は4節リンクから考えます。グルブラーの式で自由度が1になることを確認してください。
F = 3(n − 1) − 2j
4節リンクで足りない動きが要るときだけ、6節(n=6, j=7)へ進みます。リンクを増やすほど、部品点数もガタも増えます。
STEP3:長さを仮決めしてグラスホフの条件で判定する
必要な出力角度や移動量から、4本の長さを仮決めしましょう。そのうえで s + l ≦ p + q を確認してください。
回転入力なら、この条件を満たしていなければいけません。手動の開閉など揺動で足りるなら、満たさなくても構いません。狙いに合っているかを判定するのであって、常に満たすべき条件ではない点に注意してください。
STEP4:死点の位置を確認して対策する
最後が、私が失敗した工程です。動作範囲の中に死点が入っていないかを確認します。
死点は、2本のリンクが一直線になる角度で発生します。作図かCADで全域を動かし、一直線になる瞬間があるかを見てください。
死点が動作範囲に入っている場合の対策は3つあります。
- 動作範囲を死点の手前で止める(ストッパを設ける)
- リンク長さを変えて、死点を動作範囲の外へ追い出す
- はずみ車や補助ばねで、死点を通過させる
実務でのつまずきポイント
計算が合っていても、実物で問題になる点があります。
- ピン穴のガタが先端で拡大する:根元の穴が0.1 mm緩いだけで、長いアームの先端では数mmの振れになります。精度が要る機構では、はめあい公差を詰めるか、ガタを吸収する構造を考えてください。考え方ははめあい公差の選び方に整理しました。
- リンクの座屈を見落とす:押す方向に使う細長いリンクは、引っ張りより先に座屈します。細長比が大きい棒は、断面を大きくするか、引っ張り側で使う配置に変えてください。
- 潤滑と摩耗を忘れる:ピン部は繰り返し揺動するため、無潤滑だと摩耗してガタが増えます。ブッシュを入れるか、給脂経路を設けておくと寿命が伸びます。
リンク機構は部品が単純なぶん、精度と寿命はピン部の作り込みしだいです。 棒の長さばかり考えて、穴の仕様を後回しにしないでください。
設計書に残すこと
計算の結果は必ず残してください。
- 4本のリンク長さと、グラスホフの条件の判定結果
- 自由度の計算式と値
- 死点の角度と、その対策
「試作したら動いたから大丈夫」は根拠になりません。 条件が少し変わったときに、後任者が判断できなくなります。
駆動側の検討も並行して進める
リンク機構が決まったら、それを動かす駆動源が要ります。回転入力ならモーターのトルクを、直線入力ならアクチュエータの推力を計算しましょう。
トグル機構を使うなら、入力側に必要な力は増幅率のぶんだけ小さくて済むはずです。必要トルクの求め方はモーターのトルク計算に、直線駆動の選び方はアクチュエータの選定にまとめました。
機構設計そのものの学び方に不安がある方は、機構設計の学習法もあわせてご覧ください。
まとめ|リンク機構は3つの式で設計できる
リンク機構の設計は、感覚やセンスの作業ではありません。3つの式を順に確認していけば、寸法は決まります。
この記事の要点を整理します。
- 自由度は F = 3(n−1) − 2j で求まり、4節リンクなら1自由度。1箇所動かせば全体が決まります。
- 一周回れるかは s + l ≦ p + q(グラスホフの条件)で判定でき、30・80・60・90 なら回れます。
- 組立可能かは別条件で、短い3本の合計が最長の1本より長い必要があります。
- トグル機構の増幅率は 1 ÷ (2tanθ) で、θ=1°なら28倍。ただし動く距離は減ります。
- 死点は2本が一直線になる位置で、避けるか、逆に固定用として利用します。
私がカバーの開閉機構で一日を潰したとき、足りなかったのは経験ではありませんでした。動作範囲の全域を作図して確認するという、地味な1工程を飛ばしただけです。
リンク機構は、頭の中で想像できたつもりになるのがいちばん危険です。 面倒でも一度は全域を描いてみてください。その30分が、試作のやり直しを防ぎます。
技術の引き出しが増えるほど、「この進み方で合っているのか」という不安を感じる方も多いはずです。設計はできるようになったけれど評価につながらない、独学の方向が正しいか分からない。そうした迷いは、一人で抱え込むほど答えから遠ざかります。
製造業・メーカーに特化した転職エージェント「メーカーズジョブ」では、業界に詳しいコンサルタントに無料で相談できます。転職を決めていない段階でも、今の経験がどう評価されるかを知る材料になります。


コメント
コメント一覧 (3件)
[…] までの手順はリンク機構の設計にまとめました。 […]
[…] う理由は、リンク機構の寸法で条件式とあわせて整理しました。 […]
[…] はスライダクランクで解説しています。 […]