モーターのトルク計算に使う式は、本当は1本しかありません。P = ω × T という、動力は角速度とトルクの積であるという式です。皆さんが教科書やWebで見かける「9550」「974」「716」といった数字は、この1本の式を単位換算した結果にすぎません。
それなのに混乱するのは、資料によって分母の数字が違って見えるからではないでしょうか。私も若い頃、先輩の計算書に出てくる「974」という数字の意味が分からず、自分の計算結果と10倍近く違って青くなった経験があります。
この記事では、モーターのトルク計算式を導出から追いかけて、9550・974・716という3つの定数の正体を明らかにします。さらに、単位を取り違えると結果が9.8倍ずれるという実務上の危険と、その見分け方まで解説しましょう。
式の分母の数字が資料ごとに違って混乱する皆さんへ
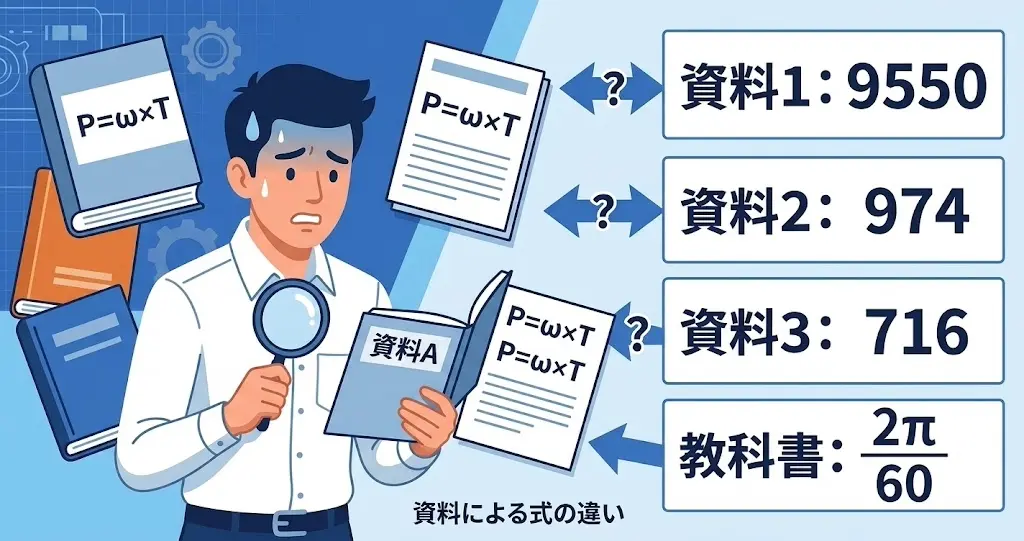
モーターのトルクを求めようとして検索すると、いくつもの式が出てきて戸惑うはずです。
- T = 9550 × P ÷ N
- T = 974 × P ÷ N
- P = 2πNT ÷ 60
- P = πNT ÷ 30000
どれも「モーターのトルク計算式」として紹介されているのに、数字がまったく違う。どれを使えばいいのか判断できないまま、手が止まってしまう。これは非常によくあるつまずき方です。
私が新人だった頃、先輩から古い計算書を渡されて確認を頼まれたことがありました。そこには「T = 974 × P / N」と書かれていて、私が知っていた9550とはまるで違います。自分の計算が間違っているのかと思い、何度も検算しました。
答えを先にお伝えすると、どちらも正しい式でした。違っていたのは式ではなく、トルクの単位です。先輩の計算書はkgf·m、私の計算はN·m。同じトルクを別の物差しで測っていただけでした。
式が違って見えるとき、疑うべきは式ではなく単位です。 この視点を持てるかどうかで、古い資料を読む力が大きく変わります。
トルク計算の本質|式は1本、定数は換算の結果
なぜ定数が複数あるのかを理解するには、元の式に戻るのが近道です。
出発点は「動力=力×速度」
直線運動では、動力は力と速度の積で表されます。
動力 P = 力 F × 速度 v
回転運動でも考え方はまったく同じです。力がトルクに、速度が角速度に置き換わるだけになります。
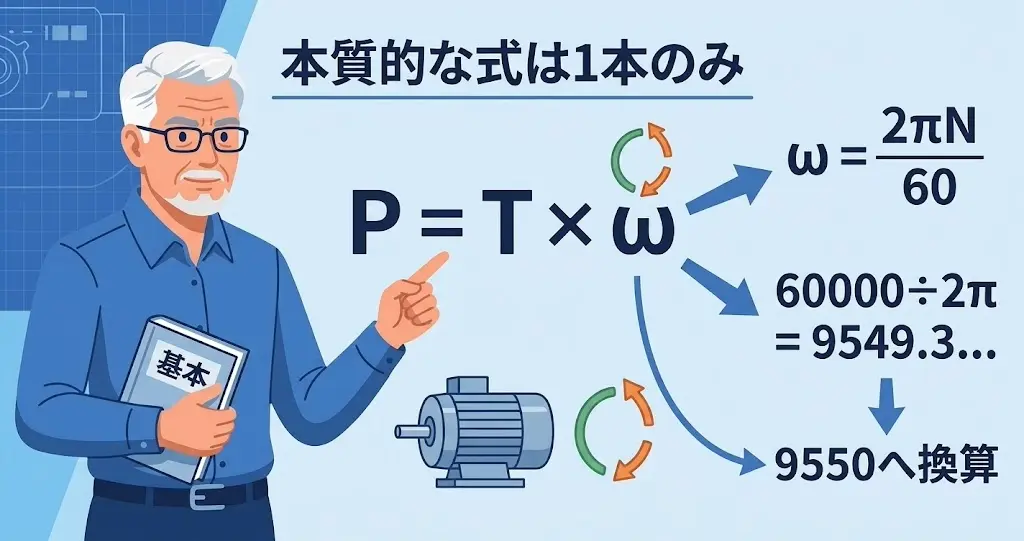
動力 P = トルク T × 角速度 ω
これがモーターのトルク計算の唯一の式です。 ほかの式はすべて、この式を特定の単位に合わせて書き直したものにすぎません。
角速度を回転数に置き換える
実務で使うのは角速度ω[rad/s]ではなく、回転数N[min⁻¹]です。カタログに載っているのも回転数のほうです。
1回転は2πラジアン、1分は60秒ですから、換算はこうなります。
ω = 2πN ÷ 60
これを先ほどの式に代入します。
P = T × 2πN ÷ 60
この式に当てはまる単位は、P[W]、T[N·m]、N[min⁻¹]です。ここまでで、定数は何も使っていません。
定数はここから生まれる
実務では、PをkW、TをN·mで扱いたい場面が多くあります。そこで式をTについて解き、kWに換算します。
T = P × 60 ÷ (2πN)
Pの単位をWからkWに直すため、1000を掛けてみましょう。
T = (60 × 1000) ÷ (2π) × P ÷ N
この係数部分を計算すると、60000 ÷ 6.28319 = 9549.3。四捨五入して9550です。
9550は覚えるべき数字ではなく、計算すれば出てくる数字でした。 一度導出しておけば、忘れても現場で作り直せます。
モーターのトルク計算で間違える3つの原因
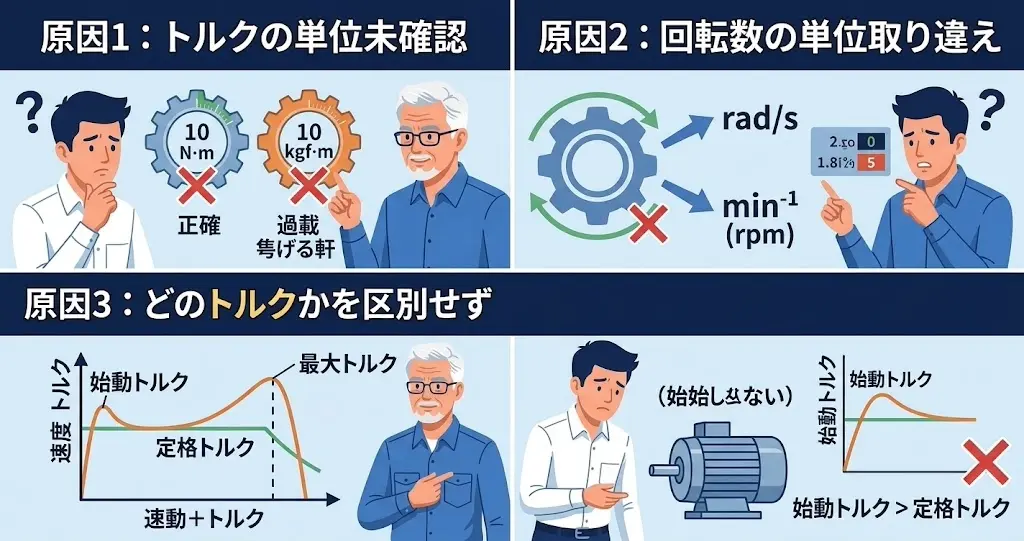
現場で見てきた失敗は、次の3つに整理できます。
原因1:トルクの単位を確認していない
もっとも多く、そしてもっとも被害が大きいパターンです。N·mとkgf·mは約9.8倍違うため、取り違えれば桁が変わります。
古い図面や古い計算書には、いまもkgf·m表記が残っています。設備の改造案件では、先代の資料をそのまま使う場面が必ず出てくるでしょう。
原因2:回転数の単位を取り違えている
min⁻¹(rpm)とrad/s、そして1秒あたりの回転数(rps)が混ざるパターンです。
2πを掛けるのか、60で割るのか、両方なのか
この判断を式の丸暗記で乗り切ろうとすると、必ずどこかで間違えます。ω = 2πN ÷ 60 という換算を毎回書き下せば、迷いません。
原因3:どのトルクの話かを区別していない
モーターのトルクには複数の種類があり、カタログにも別々の値が載っています。
- 定格トルク:連続して出せるトルク
- 始動トルク:静止状態から回り始めるときのトルク
- 最大トルク(停動トルク):一瞬だけ出せる限界
9550の式で求まるのは、あくまで定格出力に対応する定格トルクです。起動時に必要な力を見積もるには、別途カタログの始動トルク特性を見る必要があります。
三相誘導電動機の場合、始動トルクは定格トルクの1.5〜2倍程度、最大トルクは2〜2.5倍程度が一般的な範囲です。つまり起動時には定格より大きな力が出ます。
一方で、負荷側も起動時のほうが重くなります。静止摩擦は動摩擦より大きく、さらに搬送物を加速させる慣性トルクが上乗せされるためです。定格だけを見て選ぶと、動き出さない設備ができあがります。
3つの原因を整理します。
| 原因 | 結果 | 対策 |
|---|---|---|
| トルクの単位未確認 | 約9.8倍の誤り | N·mかkgf·mかを毎回確認する |
| 回転数の単位取り違え | 60倍や2π倍の誤り | ω = 2πN ÷ 60 を毎回書く |
| トルクの種類を区別せず | 起動できない設計になる | 定格と始動を分けて考える |
【検証】9550・974・716という3つの定数の正体
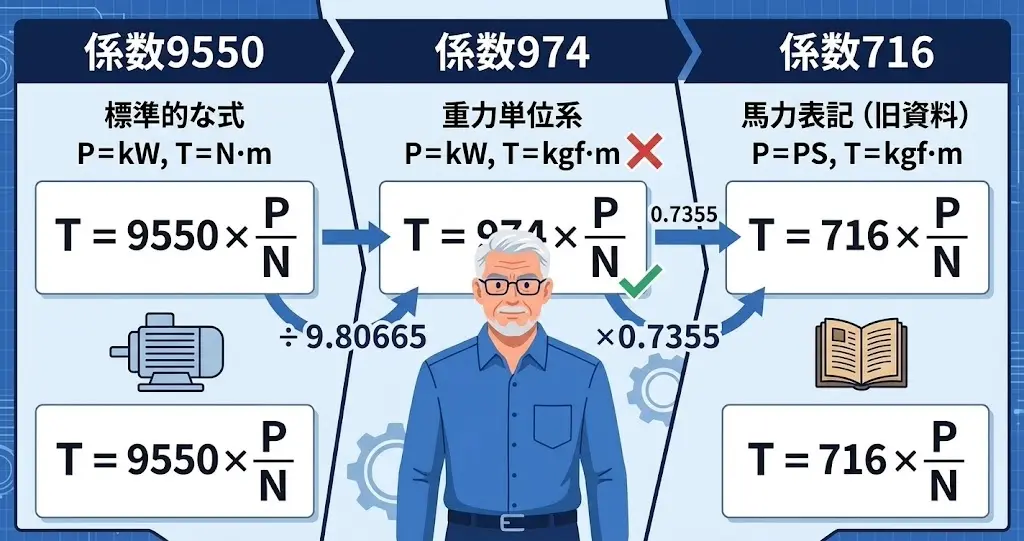
ここが本記事の中心です。資料ごとに違う定数が、それぞれ何を意味しているのかをすべて導出します。
9550|SI単位系での係数
先ほど導出したとおりです。
T[N·m]= 9550 × P[kW]÷ N[min⁻¹]
係数 = 60 × 1000 ÷ (2π) = 9549.3
Pをキロワット、トルクをニュートンメートルで扱うときの係数になります。現在のJIS規格や新しいカタログは、この表記が標準です。
974|重力単位系(kgf·m)での係数
9550をkgf·mに直すと、974になります。1 kgf = 9.80665 N ですから、割り算するだけです。
9549.3 ÷ 9.80665 = 973.8 ≒ 974
T[kgf·m]= 974 × P[kW]÷ N[min⁻¹]
私が先輩の計算書で見た数字は、これでした。単位が違うだけで、まったく同じ計算をしていたわけです。
716|馬力表記での係数
さらに古い資料では、出力が馬力[PS]で書かれていることがあります。1 PS = 0.7355 kW ですから、974に掛けます。
974 × 0.7355 = 716.2 ≒ 716
T[kgf·m]= 716 × P[PS]÷ N[min⁻¹]
3つの係数の関係を表にまとめました。
| 係数 | 求まるトルク | 出力の単位 | 導出 |
|---|---|---|---|
| 9550 | N·m | kW | 60000 ÷ 2π |
| 974 | kgf·m | kW | 9550 ÷ 9.80665 |
| 716 | kgf·m | PS | 974 × 0.7355 |
3つとも同じ物理現象を、違う物差しで書いただけです。 どれかが間違っているわけではありません。
なぜ古い単位がいまも残っているのか
3つの係数が併存しているのは、単位系の切り替えが段階的に進んだためです。
日本では計量法の改正により、1999年以降、取引や証明にはSI単位を使うことが定められました。kgf(キログラム重)やPS(馬力)は、この流れの中で正式な場面から外れていきました。
ところが設備の寿命は、単位系の切り替えよりずっと長いのが実情です。1980年代に設計された装置がいまも動いており、その図面や計算書はkgf·m表記のまま残っています。改造や更新を担当すれば、古い単位の資料と必ず向き合うことになります。
つまり974や716は、過去の遺物ではなく現役の資料に載っている数字です。「古いから知らなくていい」ではなく、「古い資料を読むために知っておく」という位置づけになります。
分母の数字だけでは判断できない
ときどき「P = πNT ÷ 3000」のような、上記のどれとも違う形の式を見かけます。こうした式に出会ったとき、分母の数字だけを見て正誤を判断するのは危険です。
判断に必要なのは、その式で使われている各記号の単位です。Pがワットなのかキロワットなのか、Tがニュートンメートルなのかキログラム重メートルなのか。ここが示されていない式は、そのままでは使えません。
出典が分からず単位も書かれていない式は、無理に解釈せず、P = T × 2πN ÷ 60 から自分で作り直してください。導出できる式を持っていれば、出所不明の式に頼る必要がなくなります。
【比較】単位を取り違えると結果はどれだけずれるか
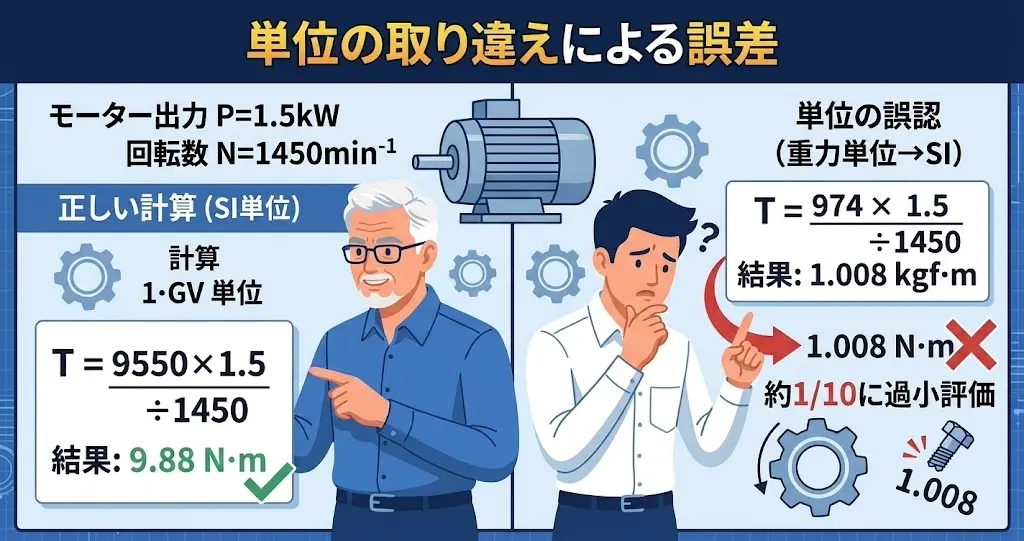
単位の取り違えが実務でどれほど危険かを、具体的な数字で確認します。
条件は、三相誘導電動機の一般的な仕様としましょう。
- 定格出力 P = 1.5 kW
- 定格回転数 N = 1,450 min⁻¹(4極・50 Hzの目安)
なぜ1,450という半端な数字なのか
ここで使った1,450という値にも理由がありました。誘導電動機の同期速度を決めるのは、次の式です。
同期速度 Ns = 120 × 周波数f ÷ 極数p
50 Hzの4極なら、120 × 50 ÷ 4 = 1,500 min⁻¹です。ところが誘導電動機は、同期速度より少し遅れて回らないとトルクを発生できません。この遅れをすべりと呼び、一般に数%程度になります。
すべりを3%とすると、1,500 × 0.97 = 1,455 min⁻¹。カタログの1,450という値は、ここから来ています。
なお60 Hz地域では同期速度が1,800 min⁻¹になり、実回転数はおよそ1,750 min⁻¹です。同じモーターでも東日本と西日本で回転数が約2割違い、トルクも変わります。 全国に納める設備では、必ず両方で計算してください。
正しく計算した場合
T = 9550 × 1.5 ÷ 1450 = 9.88 N·m
kgf·mで計算した場合
T = 974 × 1.5 ÷ 1450 = 1.008 kgf·m
換算して確かめます。1.008 × 9.807 = 9.88 N·m。先ほどと完全に一致しました。
取り違えると何が起きるか
問題は、1.008という数字を「1.008 N·m」だと思い込んだ場合です。
| 認識 | 使う値 | 実際との差 |
|---|---|---|
| 正しい | 9.88 N·m | — |
| kgf·mをN·mと誤認 | 1.008 N·m | 約1/10に過小評価 |
| N·mをkgf·mと誤認 | 96.9 N·m相当 | 約9.8倍に過大評価 |
過小評価すれば、カップリングも軸も細すぎて破損します。過大評価すれば、必要のない大型部品を選んでコストが跳ね上がります。どちらに間違えても設計は成立しません。
減速機が付く場合の計算
実務では減速機付きモーターを使う場面が多いので、続けて計算します。減速比20、伝達効率90%とします。
出力軸トルク = 9.88 × 20 × 0.9 = 177.8 N·m
出力軸回転数 = 1450 ÷ 20 = 72.5 min⁻¹
検算してみます。出力軸の動力は 1.5 × 0.9 = 1.35 kW。これを同じ式に入れてみましょう。
9550 × 1.35 ÷ 72.5 = 177.8 N·m
一致しました。どちらの経路で計算しても同じ答えになるかを確かめるのが、もっとも簡単な検算です。
減速比とトルクの関係をもう少し詳しく知りたい方は、歯車の減速比で段数の決め方まで整理しています。
実務で使うトルク計算の手順とチェック項目
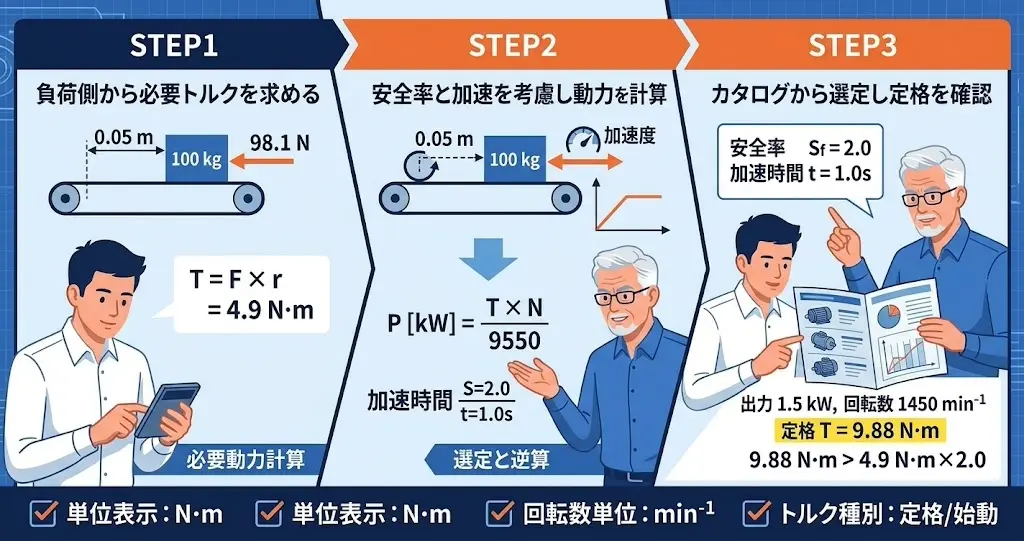
計算式が分かったところで、実際の設計手順に落とし込みます。
STEP1:必要なトルクを負荷側から求める
モーターのカタログから計算を始めてはいけません。装置が必要とするトルクを先に求めます。
搬送コンベヤなら摩擦力とローラー半径から、昇降装置なら質量とプーリー半径から、負荷トルクを計算します。ここに加減速に必要な慣性トルクを足します。
コンベヤを例に、具体的な数字で追ってみましょう。
- 搬送物の質量 W = 100 kg
- ローラーと搬送物の摩擦係数 μ = 0.1
- ローラー直径 D = 100 mm(半径0.05 m)
- 搬送速度 v = 15 m/min
まず搬送に必要な力を求めます。
F = μ × W × g = 0.1 × 100 × 9.81 = 98.1 N
この力をローラー半径に掛ければ、負荷トルクになります。
T = 98.1 × 0.05 = 4.9 N·m
次にローラーの回転数です。1回転で進む距離は円周ですから、次のように求まります。
N = 15,000 mm/min ÷ (π × 100 mm) ≒ 47.7 min⁻¹
ここまで来れば、9550の式を逆に使うだけです。
P = 4.9 × 47.7 ÷ 9550 ≒ 0.0245 kW = 約25 W
意外に小さい数字が出ました。ただしこれは定常運転に必要な動力だけで、起動時や搬送物が詰まったときの余裕がまったく入っていません。実際には安全率を掛けたうえで、次の段階へ進みます。
STEP2:安全率を掛けて必要出力を求める
求めた負荷トルクと目標回転数から、必要な動力を計算します。
P[kW]= T[N·m]× N[min⁻¹]÷ 9550
9550の式を逆に使うだけです。ここに安全率を掛けますが、根拠なく2倍3倍としないでください。考え方は安全率の決め方に整理しました。
起動停止を繰り返す装置では、加速に必要なトルクも加えます。回転体を加速させるトルクは、慣性モーメントと角加速度の積です。
加速トルク Ta = J × (2π × ΔN ÷ 60) ÷ t
Jは慣性モーメント[kg·m²]、ΔNは回転数の変化量[min⁻¹]、tは加速時間[s]です。加速時間を短くしたいほど、必要なトルクは大きくなります。1秒で立ち上げたいのか3秒でよいのかを先に決めておかないと、この計算は始まりません。
仕様として決まっていない場合は、思い切って長めの加速時間を仮置きし、あとで詰めるほうが現実的です。最初から短い時間を前提にすると、モーターだけが大きくなっていきます。
STEP3:カタログから選び、定格トルクを逆算して確認する
選んだモーターの定格出力と定格回転数から、改めて9550の式でトルクを求めます。この値が、STEP1で求めた必要トルクを上回っているかを確認してください。
図面と計算書に必ず書くこと
計算が合っていても、伝わらなければ意味がありません。次の3点は必ず残してください。
- トルクの単位(N·mかkgf·mか)
- 回転数の単位(min⁻¹かrad/sか)
- そのトルクが定格か始動か
この3つが書かれていない計算書は、後任者が読んだときに私と同じ混乱を起こします。数字そのものより、数字が何を指しているかを残すほうが重要です。
単位の書き方そのものにも、ゆれが生じやすい点があります。回転数の単位は、JISではmin⁻¹が正式ですが、現場ではrpmという表記も広く使われています。どちらも同じ意味なので、社内で統一されているほうに合わせれば問題ありません。
やってはいけないのは、1つの計算書の中で表記が混ざることです。min⁻¹とrpmが混在していると、読む側は「何か違う意味があるのでは」と疑います。単位記号の書き方は単位記号の正しい書き方でも整理しているので、社内ルールを決める際の参考にしてください。
締付トルクと混同しないよう注意する
同じ「トルク」という言葉でも、ボルトの締付トルクはまったく別の話です。回転を伝える力ではなく、ねじの軸力を作るための力になります。9550の式は使えません。
締付トルクの考え方はボルトのトルク管理で別途整理しています。言葉が同じだけに、混ざると厄介です。
モーターの種類で計算の前提が変わる
ここまでは三相誘導電動機を前提にしてきました。ほかの種類では、注意する点が変わります。
| 種類 | トルクの特徴 | 計算上の注意 |
|---|---|---|
| 三相誘導電動機 | 定格付近で一定、始動時は1.5〜2倍 | すべりを考慮した実回転数を使う |
| サーボモーター | 低速から高トルク、瞬時最大が大きい | 実効トルクで連続運転可否を判断する |
| ステッピングモーター | 回転数が上がるとトルクが急減 | 使用回転数でのトルクをグラフで確認する |
とくにステッピングモーターは、カタログの最大トルクが低速域の値であることが多く、高速で使うと出ません。回転数とトルクの関係グラフを必ず確認してください。9550の式だけで判断すると、動かない設計になります。
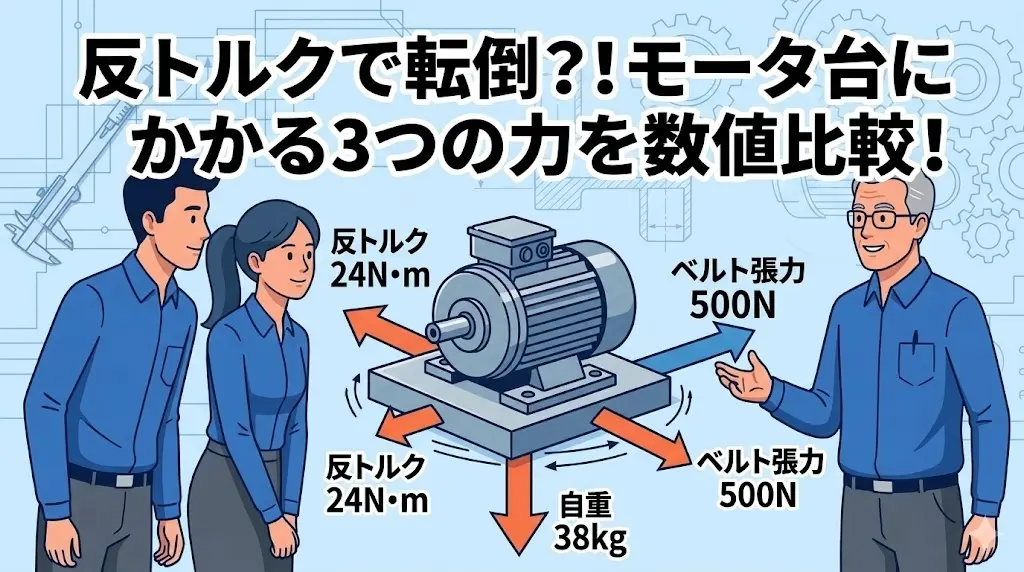
架台側への影響も忘れない
モーターが回れば、同じ大きさの反力がフレーム側に返ります。トルクが大きいほど架台への負担も増えるので、選定の段階で架台の検討も始めておくと手戻りが減るでしょう。詳しくはモータ台にかかる力をご覧ください。
まとめ|9550は覚えるものではなく導くもの
モーターのトルク計算でつまずく原因は、式が難しいからではありません。同じ式が複数の単位で書かれていることを知らないからです。
この記事の要点を整理します。
- 式は P = T × ω の1本だけで、ω = 2πN ÷ 60 を代入すれば実務の形になります。
- 9550は 60000 ÷ 2π を計算した値で、暗記しなくても現場で作り直せます。
- 974は9550を9.80665で割った値(kgf·m用)、716はそれを馬力表記に直した値です。
- 1.5 kW・1,450 min⁻¹なら 9.88 N·m。kgf·mと取り違えると約9.8倍ずれます。
- 出所も単位も不明な式は使わず、基本式から自分で導いてください。
私が先輩の計算書と10倍近く違う数字を出したとき、間違えていたのは計算ではありませんでした。数字の後ろにある単位を見ていなかったことが原因です。
式を覚える人は、忘れたときに手が止まります。導ける人は、忘れても困りません。 9550を一度だけ自分で導いてみてください。その5分が、この先ずっと効いてきます。
技術の基礎が身につくほど、「この進み方で合っているのか」という不安が出てくる方も多いはずです。計算はできるようになったけれど評価につながらない、独学の方向が正しいか分からない。そうした迷いは、一人で抱え込むほど答えから遠ざかります。
製造業・メーカーに特化した転職エージェント「メーカーズジョブ」では、業界に詳しいコンサルタントに無料で相談できます。転職を決めていない段階でも、今の経験がどう評価されるかを知る材料になります。


コメント
コメント一覧 (5件)
[…] 6との関係もあわせて、9550の導き方で整理しました。 […]
[…] 口のトルクを求めます。その手順はトルクの求め方にまとめました。 […]
[…] 計算そのものに不安がある場合は、モーターのトルク計算で単位の扱いから整理しました。 […]
[…] 構を使うなら、入力側に必要な力は増幅率のぶんだけ小さくて済むはずです。必要トルクの求め方はモーターのトルク計算に、直線駆動の選び方はアクチュエータの選定にまとめました。 […]
[…] きは、組み合わせるモーターのトルクを先に把握しておく必要があります。出力と回転数からトルクを求める式と単位の注意点は、モーターのトルク計算|9550の意味で解説しています。 […]